

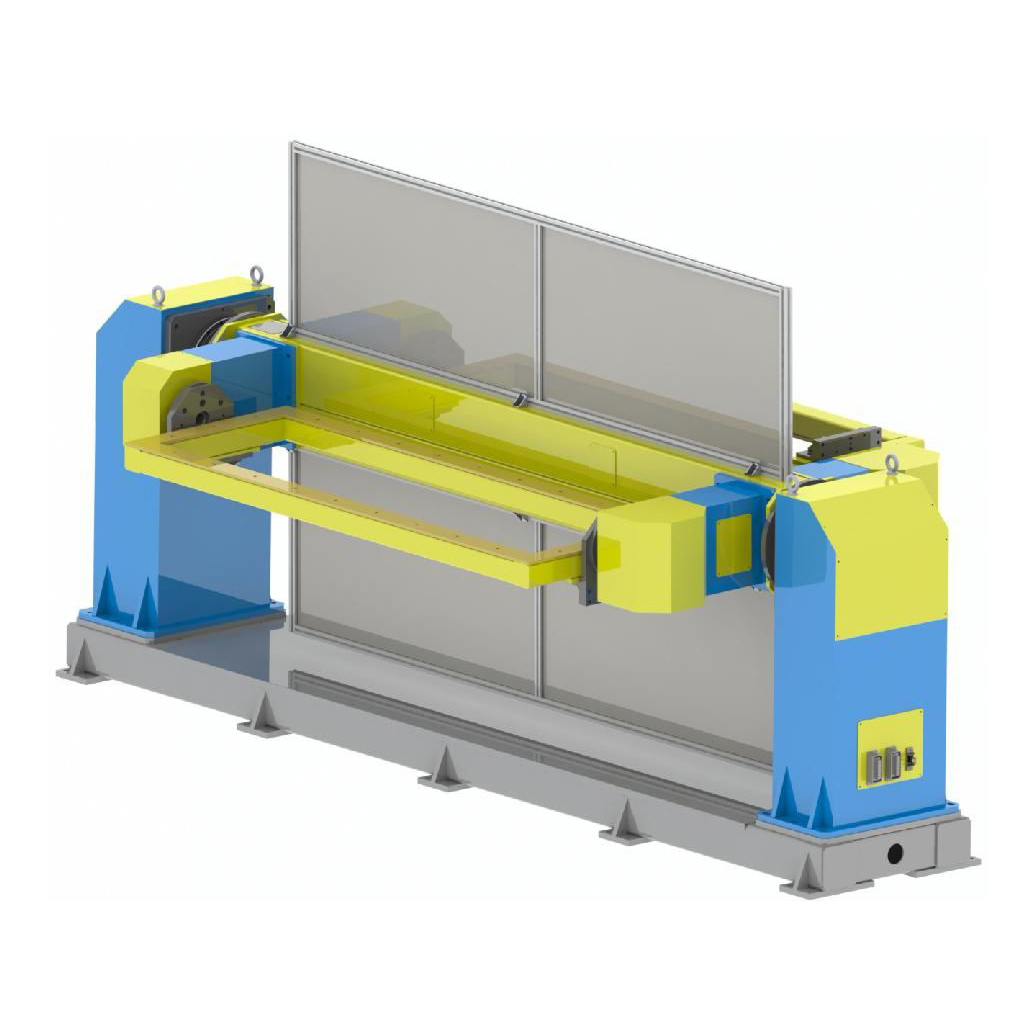

Chinzvimbo Chekutenderedza Chinotenderera Chine Mativi Matatu / Chinzvimbo Chekushongedza Robhoti
Magadzirirwo ehunyanzvi
| Chinzvimbo cheServo cheVertical Turnover Triaxial | Nzvimbo Yakatsetseka yeRotary Triaxial Servo Positioner | ||||||
| Siriyero nhamba | Mapurojekiti | Paramita | Paramita | ZVINOTAURWA | Paramita | Paramita | ZVINOTAURWA |
| 1 | Mutoro wakayerwa | 500kg | 1000kg | Mukati meR400mm radius ye axis yechipiri | 500kg | 1000kg | Mukati meR400mm/R500mm radius ye axis yechipiri |
| 2 | Nharaunda ye gyration ye spindle yakajairika | R1200mm | R1500mm | R1200mm | R1800mm | ||
| 3 | Radiyo ye gyration yakajairika ye countershaft | R400mm | R500mm | R400mm | R500mm | ||
| 4 | Kona yekutanga yekutenderera ye axis | ±180° | ±180° | ±180° | ±180° | ||
| 5 | Kona yekutenderera yechipiri yeaxis | ±360° | ±360° | ±360° | ±360° | ||
| 6 | Yakayerwa kumhanya kwekukwira kwe axis yekutanga | 50°/S | 24°/S | 50°/S | 24°/S | ||
| 7 | Yakayerwa kumhanya kwekutenderera kwe axis yechipiri | 70°/S | 70°/S | 70°/S | 70°/S | ||
| 8 | Kudzokorora kurongeka kwenzvimbo | ± 0.10mm | ± 0.20mm | ± 0.10mm | ± 0.20mm | ||
| 9 | Muganho wemuganhu wefuremu yekutama (hurefu×upamhi×kukwirira) | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | ||
| 10 | Chiyero chose chechinochinja chinzvimbo (hurefu×upamhi×kukwirira) | 4000mm×700mm ×1650mm | 5200mm × 1000mm × 1850mm | 4000mm×700mm ×1650mm | 4500mm×3600mm ×1750mm | ||
| 11 | Kureba kwepakati pekutenderera kwekutanga kweaxis | 1350mm | 1500mm | 800mm | 1000mm | ||
| 12 | Mamiriro emagetsi | Chikamu chechitatu 200V±10%50HZ | Chikamu chechitatu 200V±10%50HZ | Chikamu chechitatu 200V±10%50HZ | Chikamu chechitatu 200V±10%50HZ | Ne transformer yekuzviparadzanisa | |
| 13 | Kirasi yekudzivirira kupisa | H | H | H | H | ||
| 14 | Huremu hwemidziyo | Inenge 1800kg | Inenge 3000kg | Inenge 2000kg | Inenge 2000kg | ||
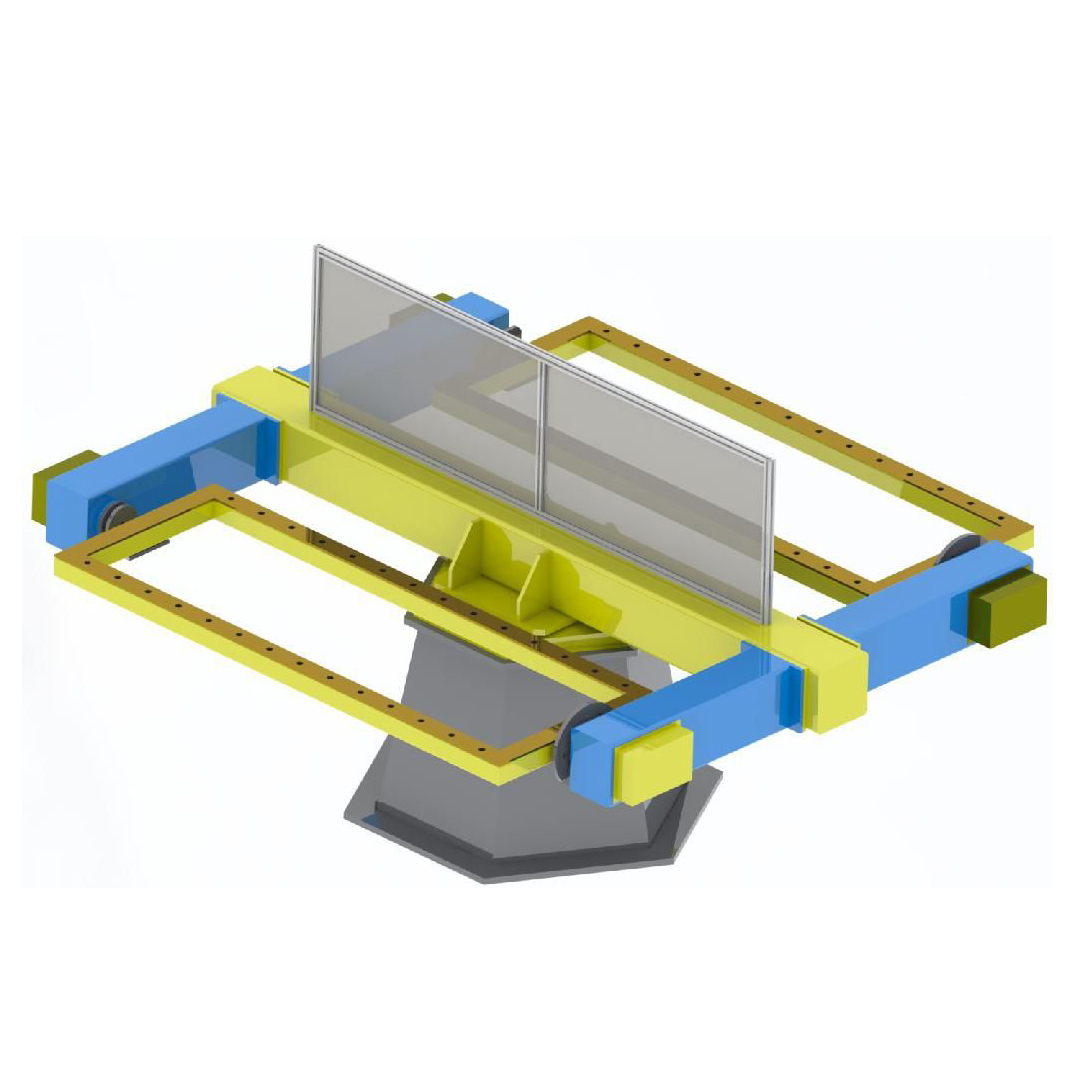
Nzvimbo Yakatsetseka yeRotary Triaxial Servo Positioner
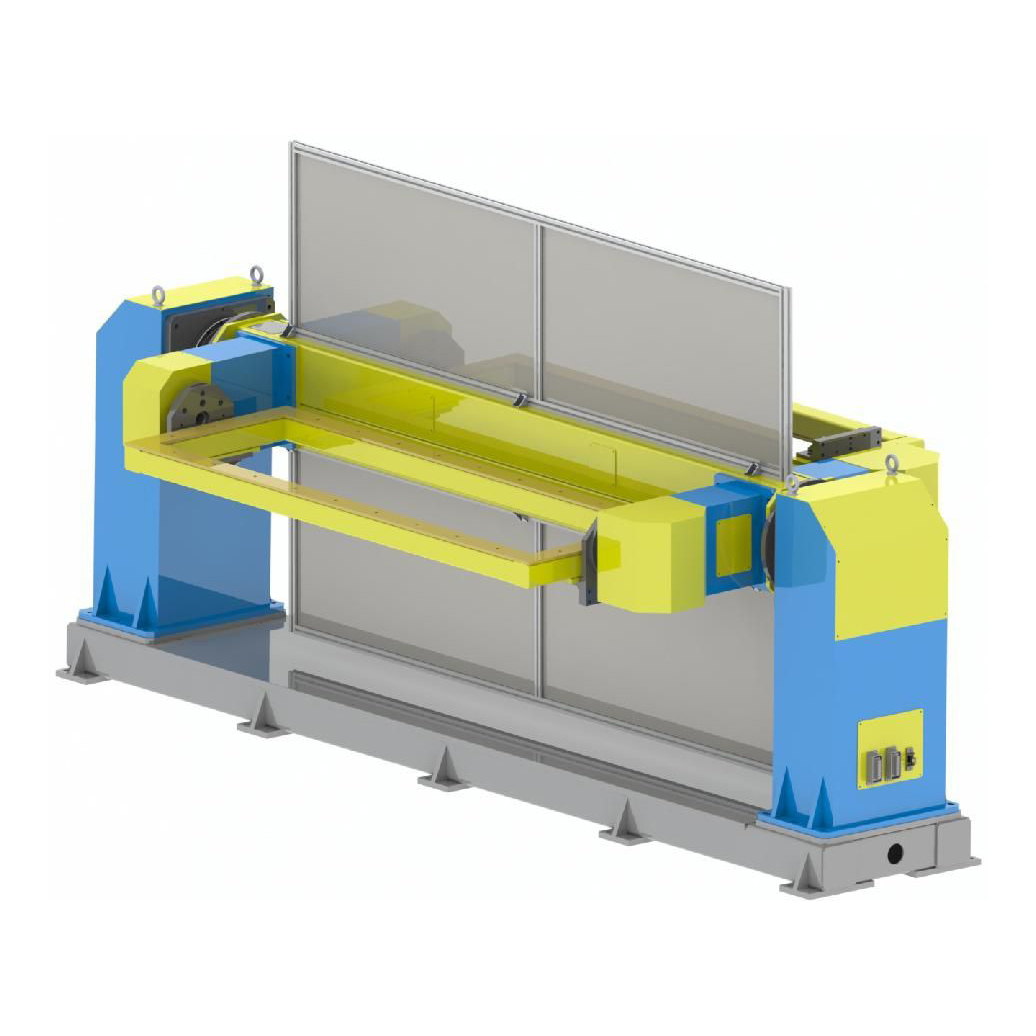
Chinzvimbo cheServo cheVertical Turnover Triaxial
Nhanganyaya yeMaumbirwo
Iyo triaxial vertical turnover servo positioner inonyanya kuumbwa nefuremu yekubatanidza yakasungirirwa, furemu yekutama kwekuchinjana, AC servo motor uye RV precision reducer, rutsigiro rwekutenderera, nzira yekufambisa, dziviriro yekudzivirira uye sisitimu yekudzora magetsi.
Furemu yekubatanidza yakasungirirwa yakasungirirwa ine ma profiles emhando yepamusoro. Mushure mekunamirwa uye kuderedzwa kwekushushikana, inofanira kugadziriswa nehunyanzvi hwekugadzira kuti ive nechokwadi chekuti michina yacho yakanyatsogadzirwa uye kuti zvinhu zvakakosha zviri nyore sei. Pamusoro payo panoshandiswa pendi inodzivirira ngura, iyo yakanaka uye ine rupo, uye ruvara rwayo runogona kugadziriswa zvichienderana nezvinodiwa nevatengi.
Furemu yekuchinjisa zvinhu inofanira kunamirwa nesimbi yepamusoro-soro uye inogadziriswa nehunyanzvi hwekugadzira. Pamusoro payo panofanira kugadzirwa maburi akajairwa ekuisa maturusi ekuisa, uye kupenda nekudzivirira ngura.
Mota yeAC servo ine RV reducer inosarudzwa senzira yemagetsi, iyo inogona kuve nechokwadi chekugadzikana kwekutenderera, kururama kwenzvimbo uye
Kugara kwenguva refu uye mwero wekutadza kushanda zvakanaka. Muchina wekufambisa wakagadzirwa nendarira, iyo ine simba rakanaka rekufambisa. Hwaro hwekufambisa hunoshandisa insulation yakakwana, iyo inogona kudzivirira zvinobudirira servo motor, robhoti uye sosi yemagetsi ekuwelda.
Sisitimu yekudzora magetsi inoshandisa Japanese Omron PLC kudzora nzvimbo yacho, iine mashandiro akagadzikana uye mwero wekutadza kushanda zvakanaka wakaderera. Zvikamu zvemagetsi zvinosarudzwa kubva kumakambani anozivikanwa munyika nekunze kwenyika kuti ive nechokwadi chekuti kushandiswa kwayo kwakasimba uye kwakasimba.
Chidziviriro chekudzivirira chiedza chinosanganiswa nearuminiyamu profile uye purasitiki yearuminiyamu kudzivirira kubva kuchiedza chinogadzirwa panguva yekusveta nekucheka.
-

Njanji Yekufambisa Yakatenderedzwa Pamusoro | Kuchengetedza Nzvimbo...
-

Chimiro cheGantry
-

Sisitimu Yekukwevera Robotic Yakaiswa Gantry Rail ye ...
-

Kushanda Kwakanyanya uye Kuchinjika Robotic Arm Weldin ...
-

Chiteshi cheKuwedhera cheYaskawa
-

Chigadziko Chekushongedza Chekushongedza Chekutenderedza Tafura ...


